← Projects 목록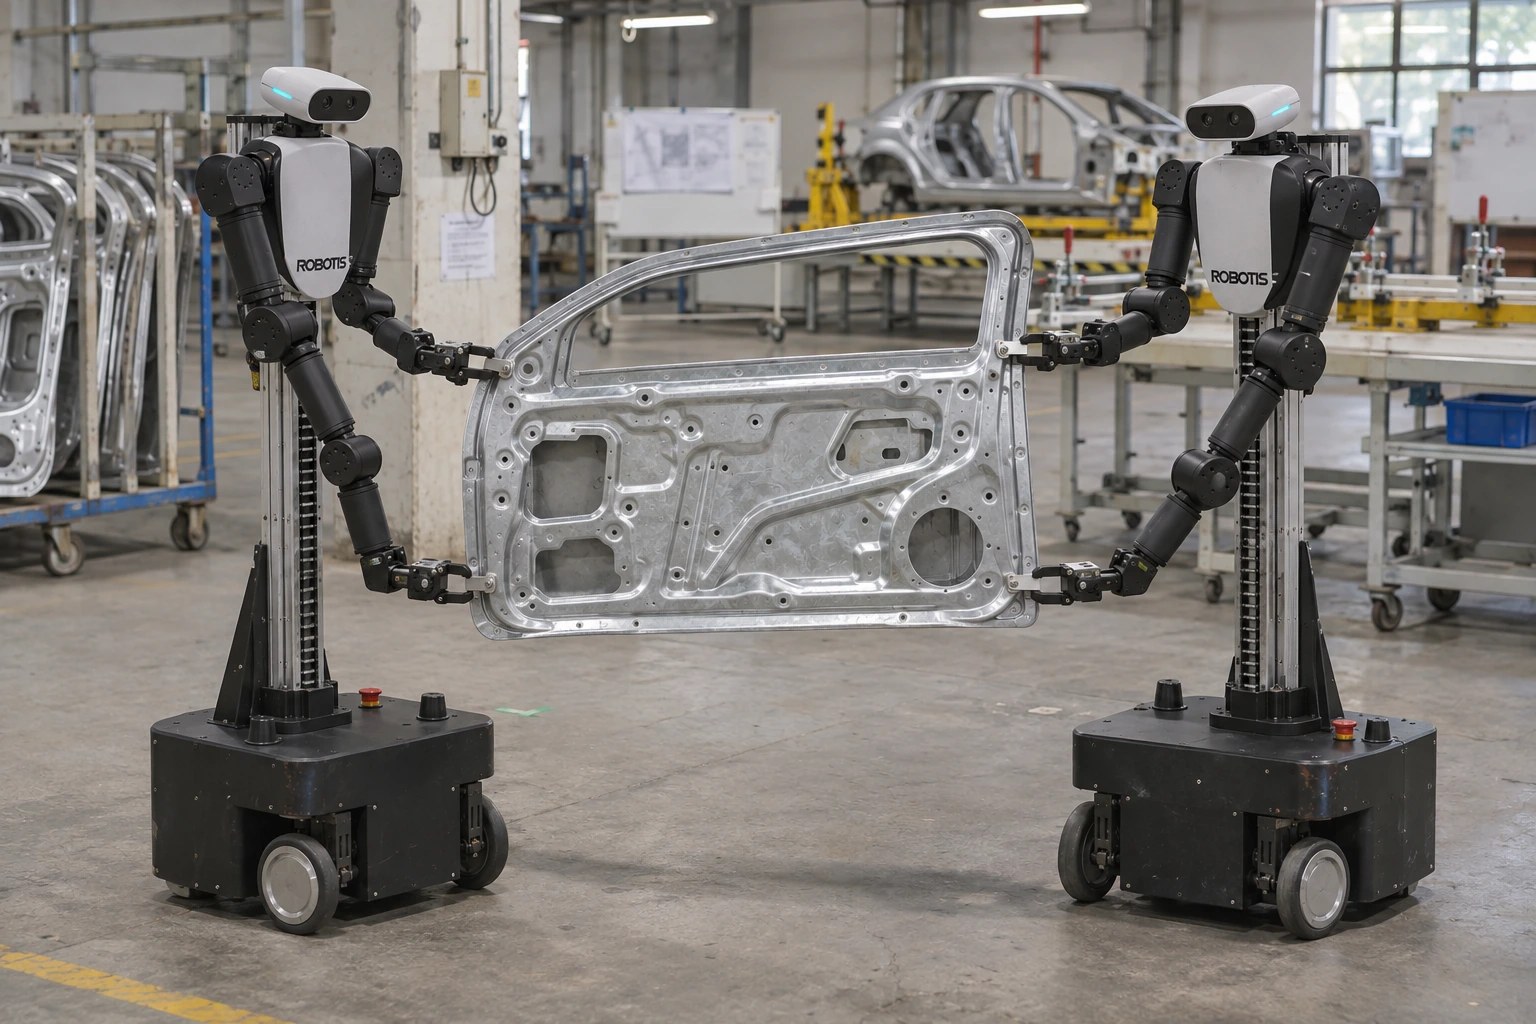
RV LAB / ONGOING
비정형 대형 자동차 부품 핸들링 및 디캔팅 공정 지능화를 위한 플릿 제어(fleet control) 기반 휴머노이드 협업 기술개발
여러 로봇이 함께 다루는 크고 복잡한 자동차 부품
연구 이해를 위한 생성 콘셉트 이미지 · 실제 실증 사진 아님
프로젝트 개요
한 대의 로봇으로 다루기 어려운 비정형 대형 자동차 부품의 핸들링과 디캔팅을 대상으로 합니다. 다중 휴머노이드의 협업과 플릿 제어를 결합해 자동차 제조 공정의 지능화를 추진합니다.
주요 연구 내용
- 건국대학교는 디지털트윈 구축과 다중 휴머노이드 협업 AI 학습을 담당합니다.
- 클로봇이 주관하고 한국자동차연구원과 건국대학교가 공동연구에 참여하며, KG모빌리티가 수요기관입니다.
- 표지의 바퀴형 로봇 두 대와 도어패널은 협업 운반을 설명하는 콘셉트이며 실제 실증 결과 사진은 아닙니다.
연구 자료
연구 흐름
- 01공정 디지털트윈
- 02협업 AI 학습
- 03다중 로봇 작업
공개 자료 기반 연구 흐름 재구성 · 성능 결과 그래프가 아닙니다.
과제 정보
- 사업명
- 로봇산업기술개발사업 · 휴머노이드로봇 AX 기술개발
- 주관·참여기관
- 주관 · 클로봇공동연구 · 건국대학교 산학협력단, 한국자동차연구원수요기관 · KG모빌리티
- 연구실 역할
- 디지털트윈 구축과 다중 휴머노이드 협업 AI 학습
- 수행기간
- 협약기간 확인 중공개 자료 간 시작·종료일 상이