센서융합과 공간 인식
 원본 보기 ↗
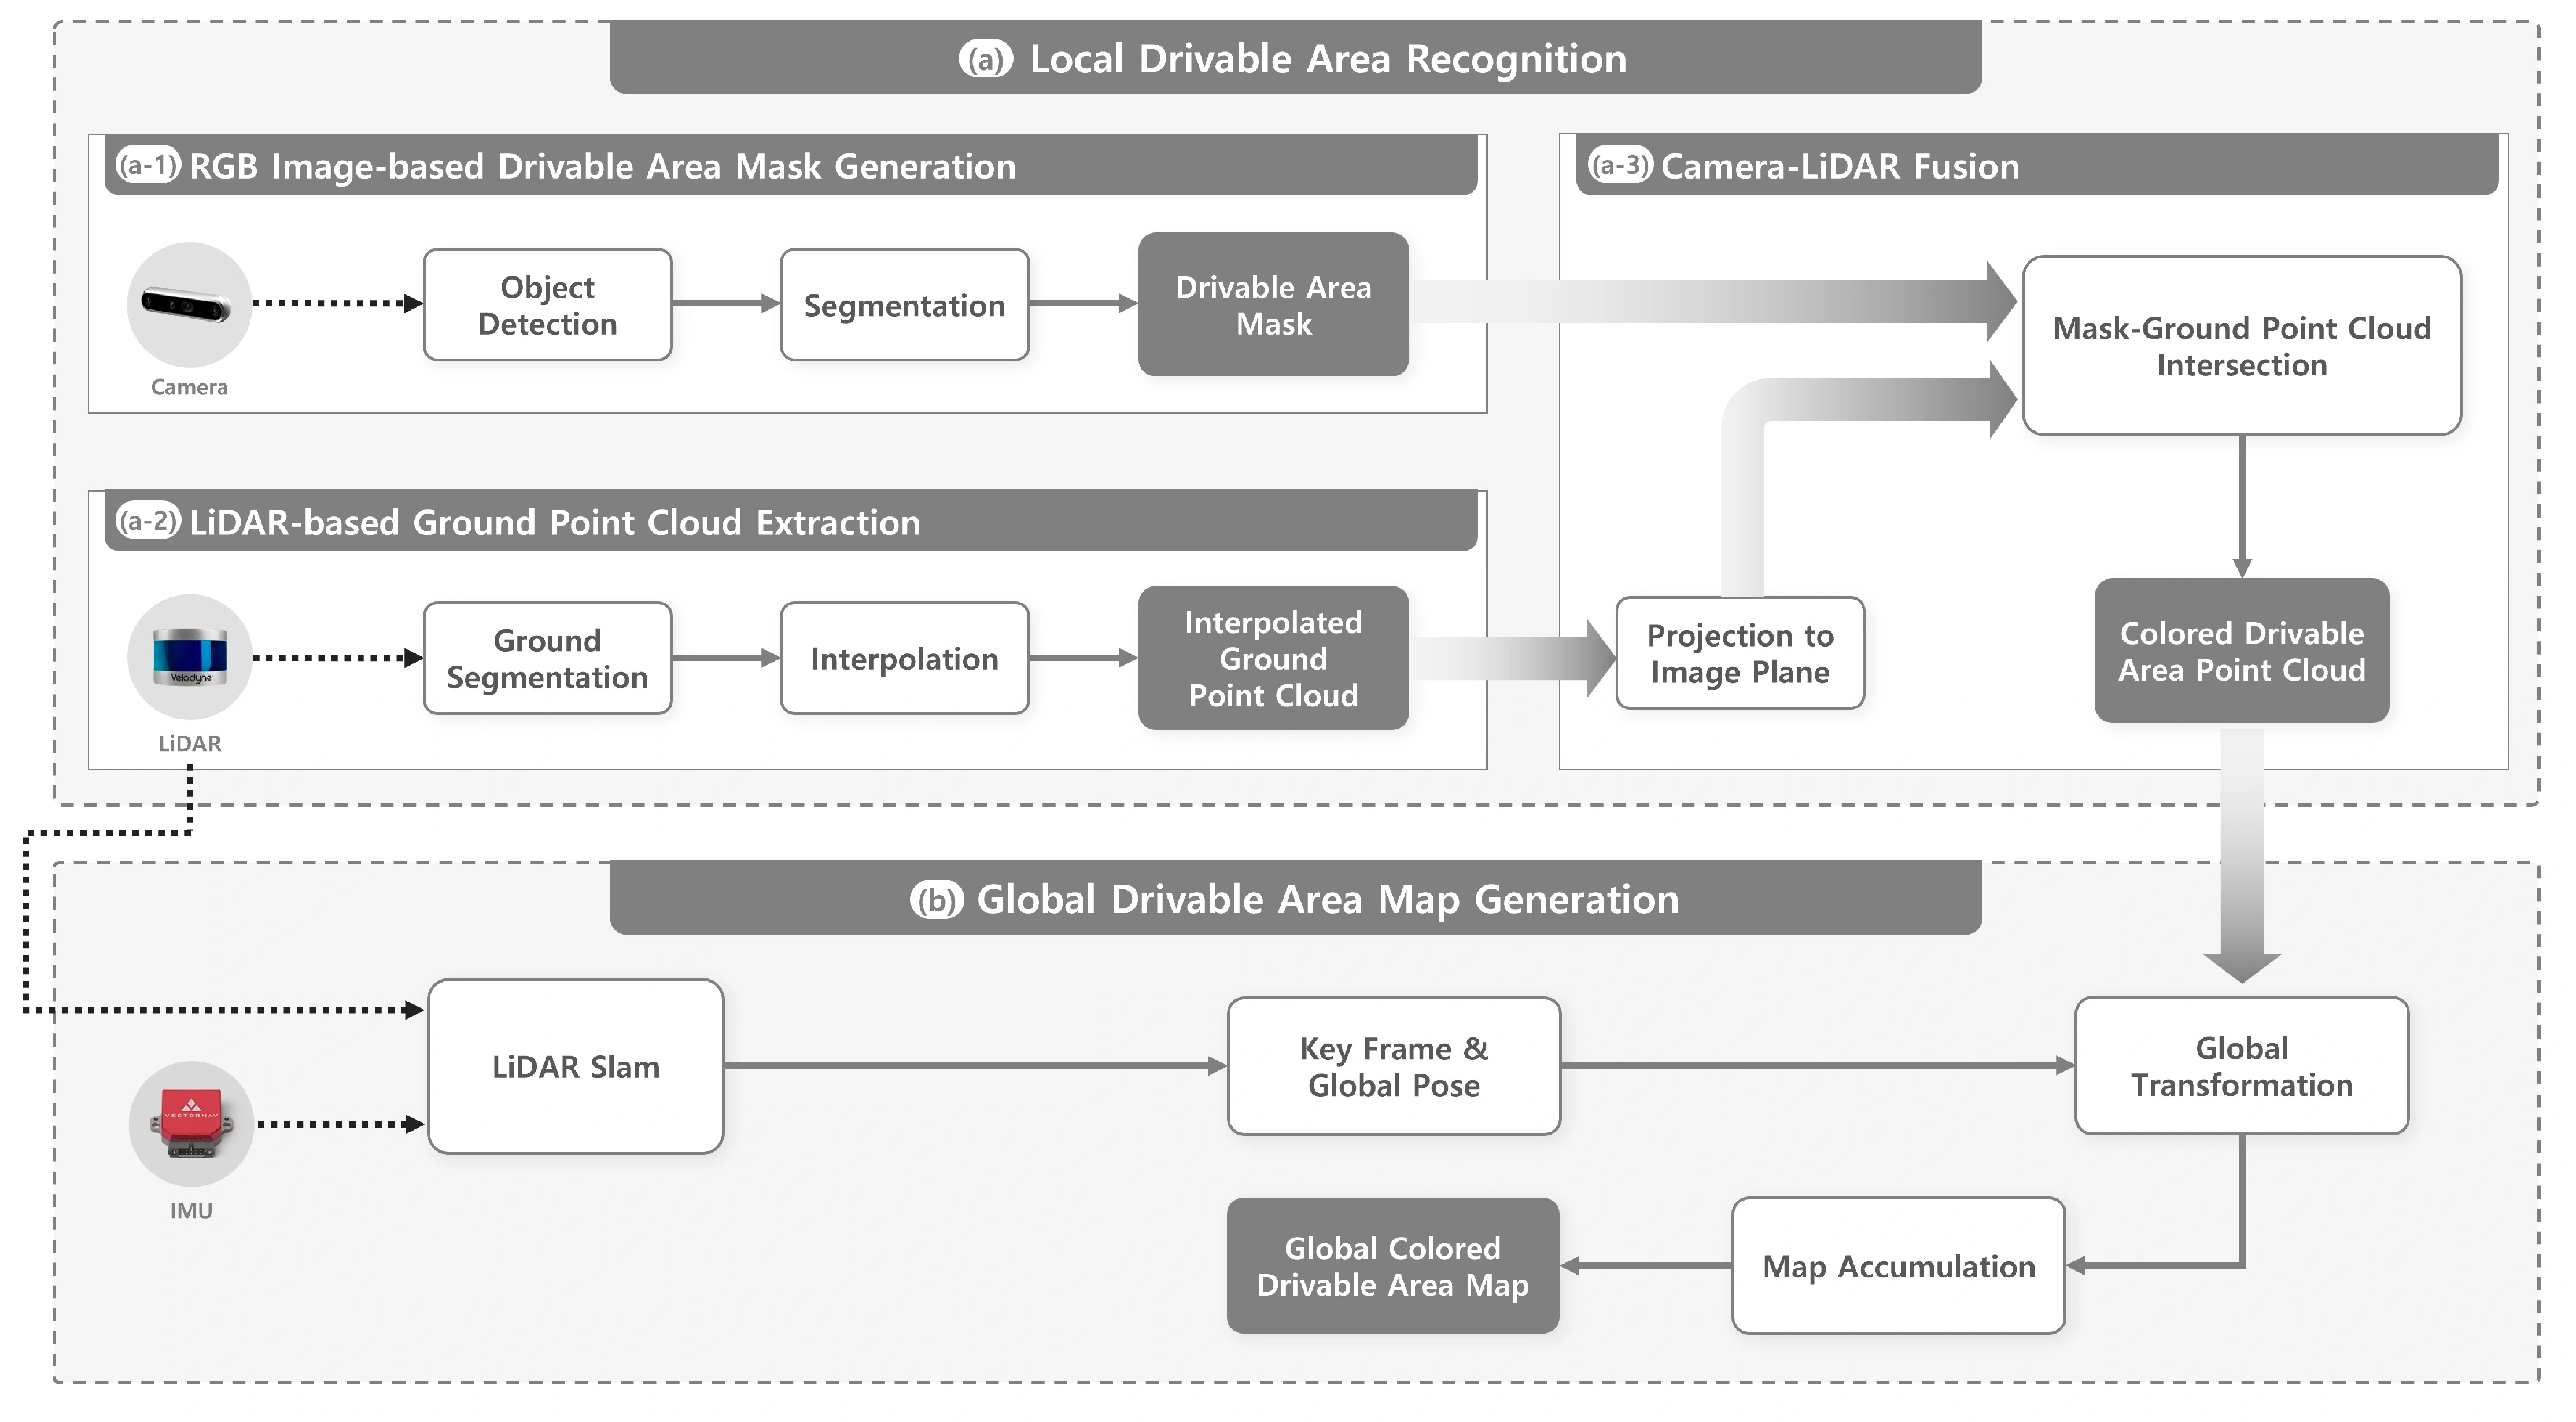
RGB 영상과 LiDAR 점군을 결합해 주행 가능한 영역을 인식하고 지도로 구성하는 게재 연구입니다. 영상에서 얻은 영역 정보와 거리 센서의 공간 정보를 결합합니다.
영상과 거리 센서로 주변을 인식하고, 사람과 장애물이 있는 환경에서 안정적으로 이동하는 자율주행을 연구합니다.
이동로봇의 자율성은 자신의 위치와 주변 상황을 파악하고, 목적지까지 이동할 경로를 결정하며, 변화하는 환경에 맞춰 움직임을 수정하는 능력에서 출발합니다. RV Lab은 센서 인지에서 주행 제어까지 이어지는 과정을 연구하고, 시뮬레이션과 실제 이동 플랫폼에서 적용 가능성을 평가합니다.
연구 플랫폼 · HUNTER · Jackal
로봇을 통해 다루는 연구 문제와 대표 접근 방법
원본 보기 ↗RGB 영상과 LiDAR 점군을 결합해 주행 가능한 영역을 인식하고 지도로 구성하는 게재 연구입니다. 영상에서 얻은 영역 정보와 거리 센서의 공간 정보를 결합합니다.
 원본 보기 ↗
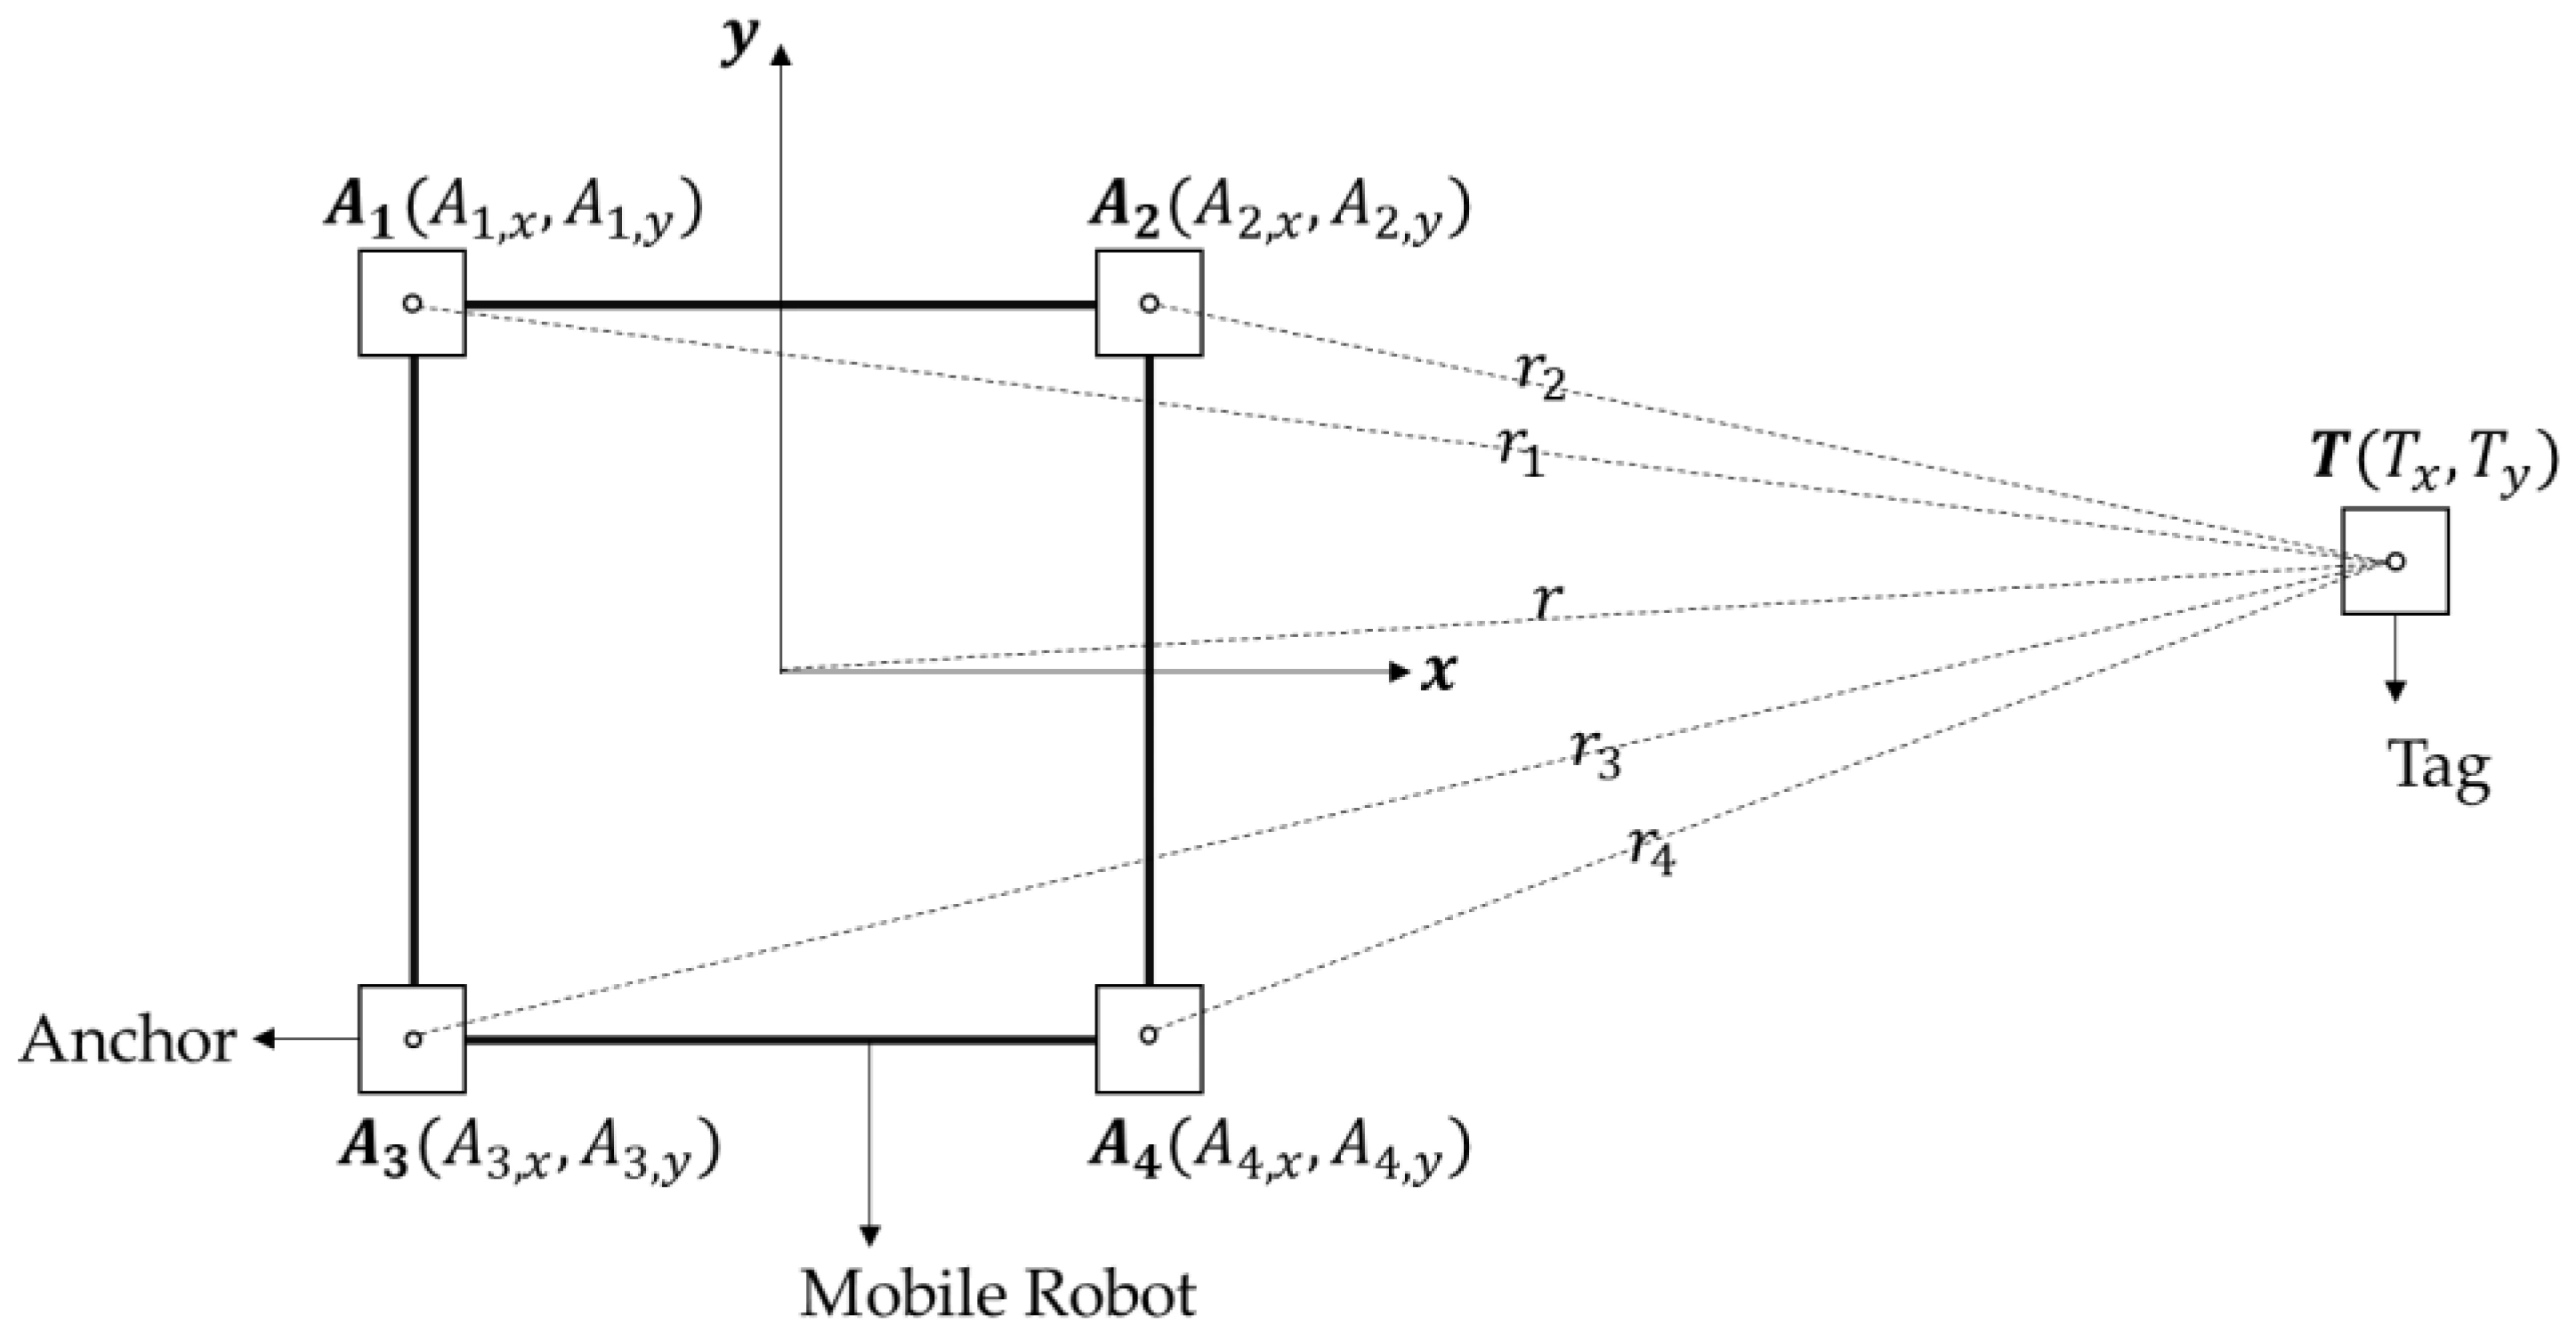
UWB 거리 측정으로 추종 대상의 위치를 추정하고, 오차 성분을 나누어 보정하는 게재 연구입니다. 이동로봇에 부착된 네 개의 앵커와 대상의 태그를 사용하는 구성을 다룹니다.
 원본 보기 ↗
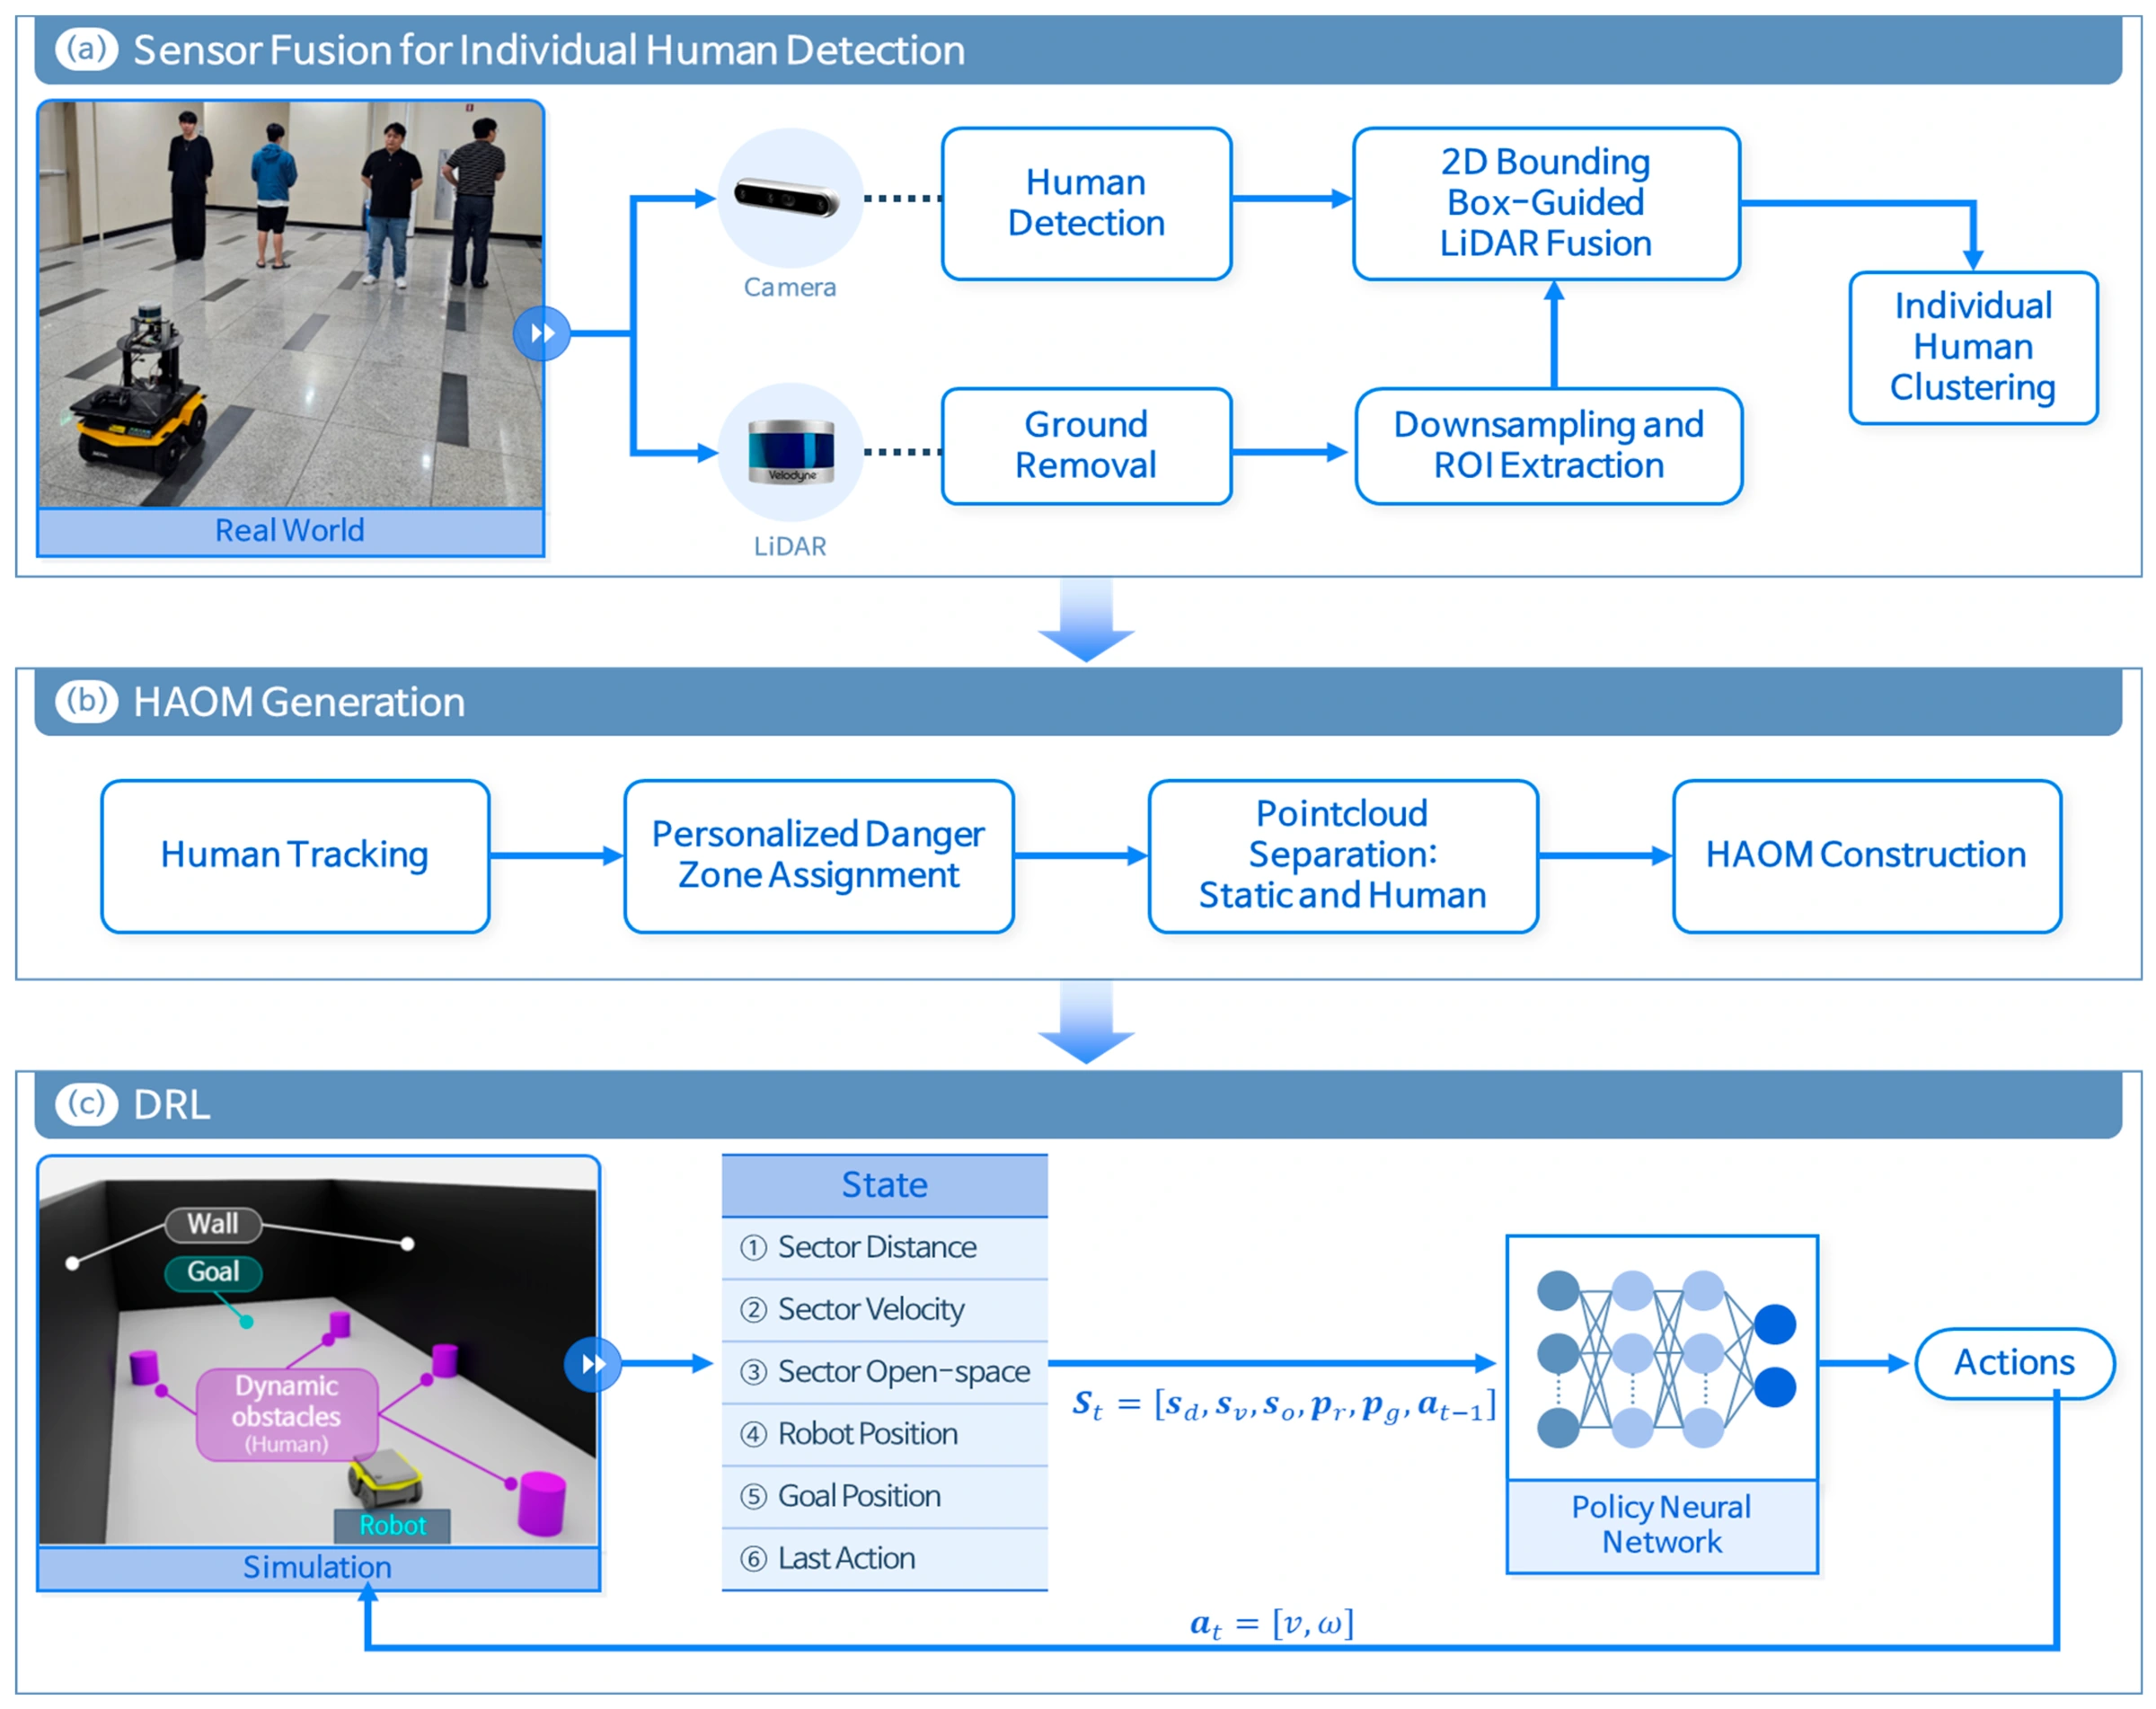
사람과 함께 쓰는 좁은 공간에서는 충돌을 피하는 것과 이동할 여유 공간을 찾는 것이 함께 중요합니다. 주변 사람의 움직임과 공간 정보를 정책에 연결하는 학습 기반 주행을 연구합니다.
 원본 보기 ↗
인지, 위치 추정, 계획과 제어를 실제 이동 플랫폼에 연결합니다. HUNTER와 Jackal 같은 연구 플랫폼에서 센서 배치와 실행 조건을 맞추고, 환경 변화에 따른 동작과 실패 원인을 살펴봅니다.