← Projects 목록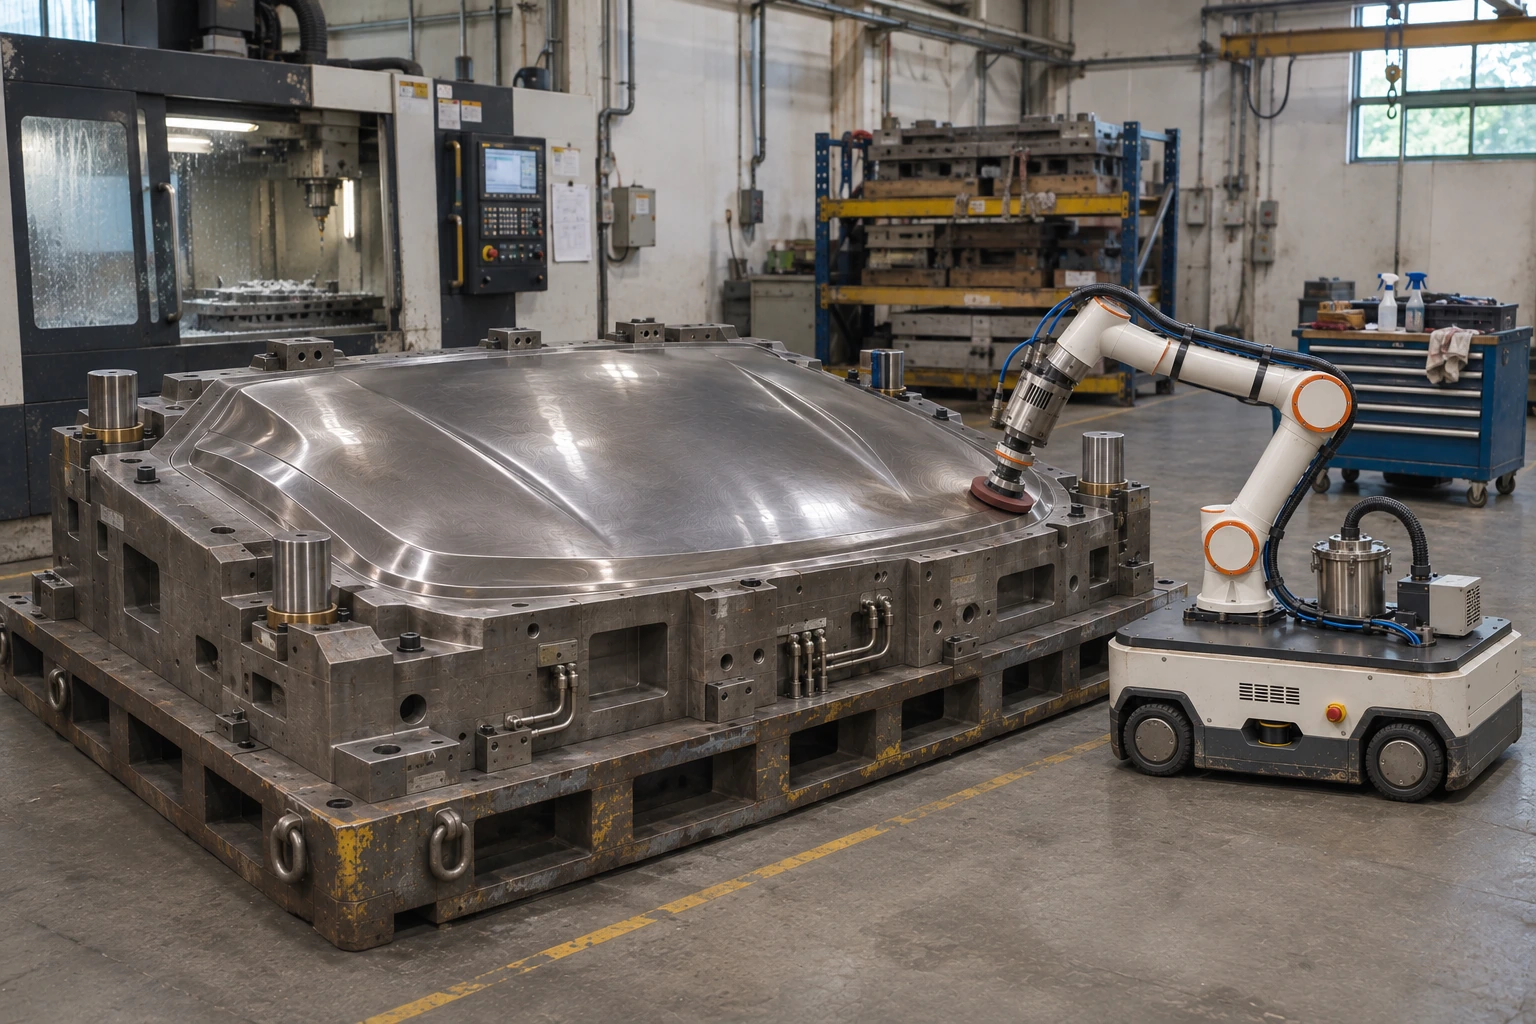
RV LAB / ONGOING
차체 프레스 금형의 폴리싱 자동화를 위한 딥러닝 기반 자율이동형 시스템 개발
대형 차체 금형의 표면 상태를 로봇이 살펴보는 자동화 기술
연구 이해를 위한 생성 콘셉트 이미지 · 실제 실증 사진 아님
프로젝트 개요
차체 프레스 금형의 폴리싱 공정에 이동형 로봇과 딥러닝을 적용하는 프로젝트입니다. 넓고 곡면이 많은 금형에서 관찰 위치를 확보하고, 표면 영상으로 가공 상태를 판단하는 기술을 연구합니다.
주요 연구 내용
- 금형 표면의 영상과 조도 측정 데이터를 대응시켜 분석 데이터를 구축합니다.
- 로봇의 이동·정렬과 영상 취득을 연결해 반복 가능한 검사 조건을 마련합니다.
- 영상 기반 표면조도 추정과 가공 단계 판별을 검토합니다.
연구 자료
연구 흐름
- 01이동·정렬
- 02표면 영상 취득
- 03조도·가공 상태 분석
공개 자료 기반 연구 흐름 재구성 · 성능 결과 그래프가 아닙니다.
과제 정보
- 사업명
- 제조기반생산시스템
- 주관·참여기관
- 주관 · 씨에이치플러스참여 · 건국대학교 산학협력단, 신라엔지니어링, 한국금형공업협동조합, 한국생산기술연구원, 한국자동차연구원
- 연구실 역할
- 이동형 로봇의 금형 표면 영상 취득·주행 정렬과 영상 기반 표면조도 추정 기술 개발
- 수행기간
- 2023.04–2026.12전체 과제 · 공개 과제목록 기준